Koszyk
Obecnie brak na stanie
| Czas pracy ciągłej | 100 % |
| Czujnik położenia wirnika | Enkoder przyrostowy |
| Dopuszczalny masowy moment bezwładności | od 0,0003 kgm2 |
| Interfejs czujnika położenia wirnika | RS422 TTL AB-channel + zero index |
| Kąt kroku przy pełnym kroku | od 1,8 deg |
| Kąt obrotu | Ciągłe obroty |
| Klasa izolacji | B |
| Kod interfejsu, podstawowy | E8-35 |
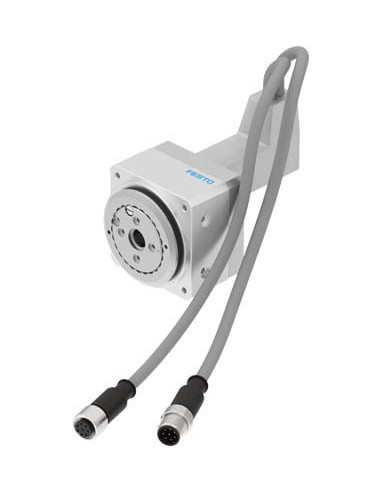
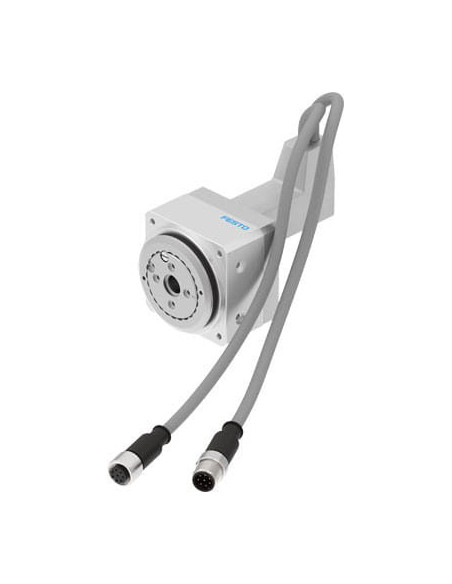
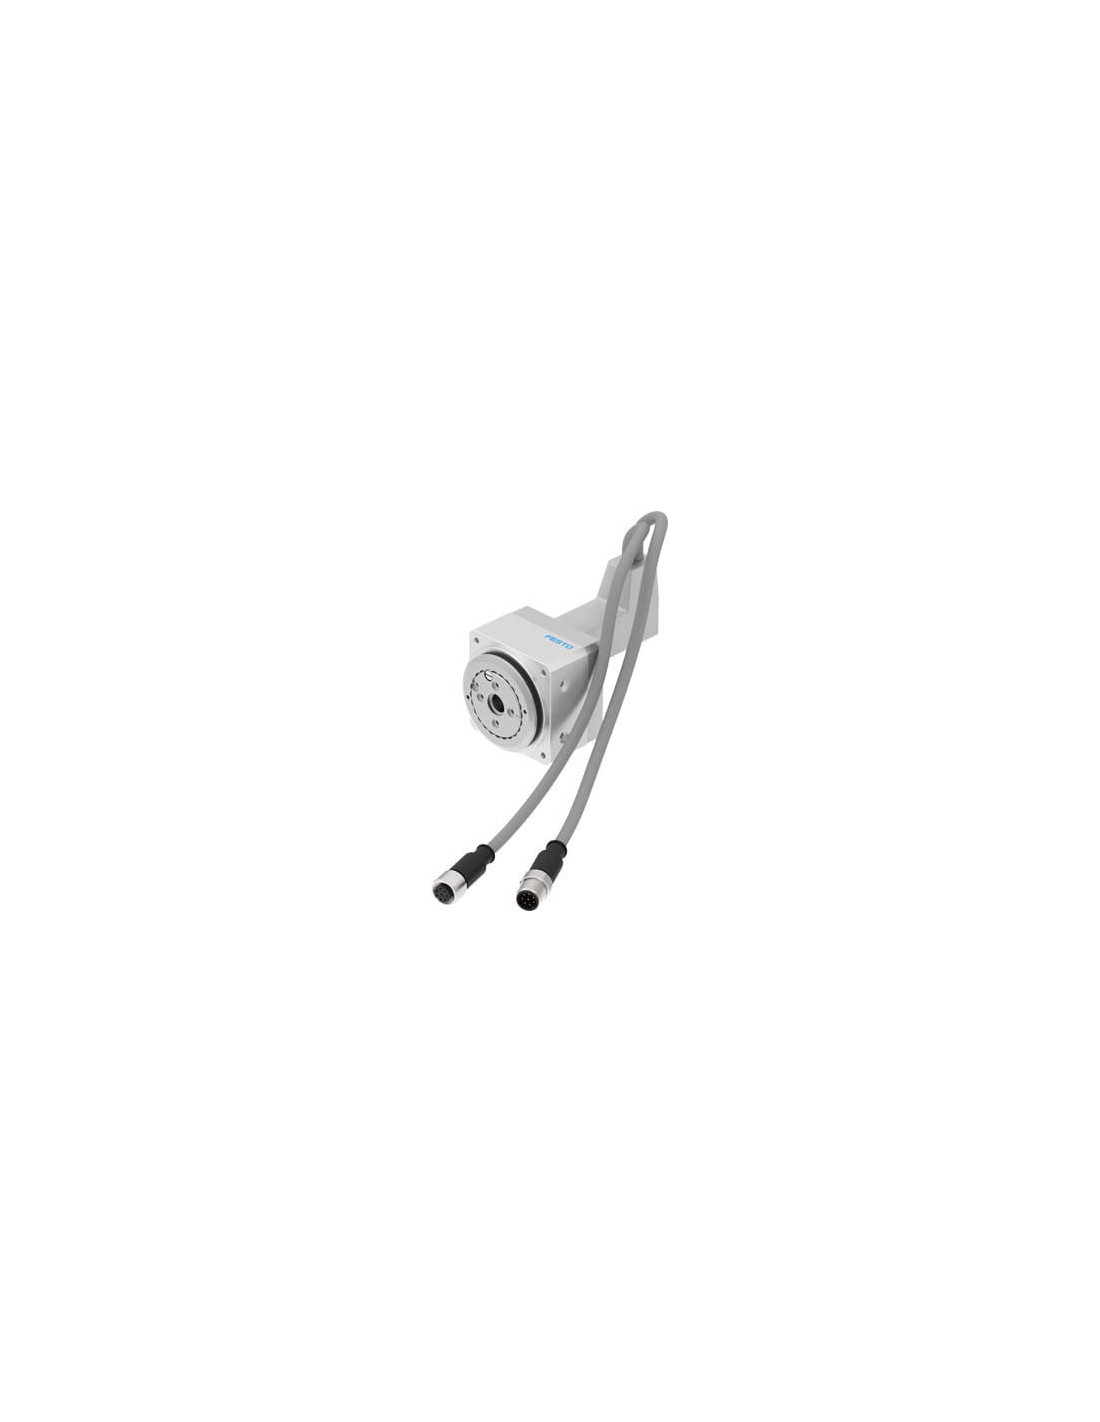
| Konstrukcja | Elektromechaniczny napęd obrotowy, Z zintegrowaną przekładnią |
| Luz skrętny | od 0,2 deg |
| Maks. liczba obrotów | od 200 1/min |
| Maks. siła osiowa | od 180 N |
| Maks. siła poprzeczna | od 200 N |
| Masowy moment bezwładności JO | od 0,0079 kgcm2 |
| Materiał kołnierza | Stop aluminium, Anodowanie |
| Materiał obudowy | Anodowanie, Stop aluminium |
| Moment znamionowy | od 0,15 Nm |
| Nominalne napięcie robocze DC | od 24 V |
| Powtarzalność | ±0,05 ° |
| Pozycja zabudowy | Dowolna |
| Prąd znamionowy silnika | od 0,8 A |
| Prędkość znamionowa | od 100 1/min |
| Promień gięcia, kabel zainstalowany na stałe | >= 60 mm mm |
| Przełożenie przekładni | 9:1 |
| Sposób montażu | Przy pomocy gwintów wewnętrznych |
| Stopień ochrony | IP40 |
| System przyłączy elektrycznych | Wtyczka |
| Temperatura otoczenia | 0 - 50 °C |
| Tolerancja kąta kroku | ±5 % |
| Typ silnika | Silnik skokowy |
| Uwaga dotycząca materiałów | Zawierają substancje PWIS, Zgodne z RoHS |
| Waga produktu | od 475 g |
| Wielkość | 12 |
| Względna wilgotność powietrza | 0 - 85 %, Bez kondensacji |
| Zasada pomiaru czujnika położenia wirnika | Optyczny |
| Znak CE (patrz deklaracja zgodności) | Wg dyrektywy EU-EMV |