Koszyk
Obecnie brak na stanie
| Ciśnienie robocze | 1,5 - 8 bar |
| Czas pracy ciągłej | 100 % |
| Czujnik położenia wirnika | Enkoder przyrostowy |
| Dopuszczenie | RCM Mark |
| Funkcja chwytaka | Równoległy |
| Gripping force per gripper jaw at 0.6 MPa (6 bar, 87 psi) closing | od 25 N |
| Interfejs czujnika położenia wirnika | RS422 TTL AB-channel + zero index |
| Kąt obrotu | Ciągłe obroty |
| Klasa izolacji | B |
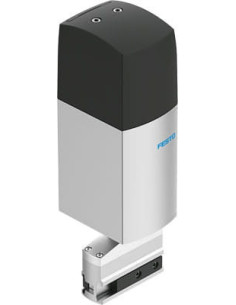
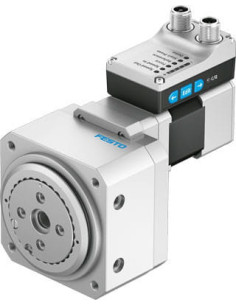
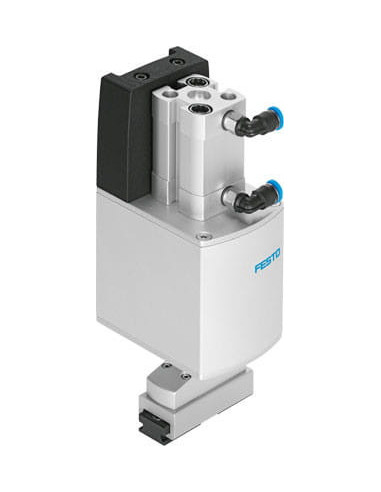
| Konstrukcja | Chwytak pneumatyczny, Elektryczny napęd obrotowy |
| Liczba szczęk chwytaka | od 2 |
| Maks. moment na szczęce chwytaka Mx, statyczny | od 0,7 Nm |
| Maks. moment na szczęce chwytaka My, statyczny | od 1,5 Nm |
| Maks. moment na szczęce chwytaka Mz , statyczny | od 0,7 Nm |
| Maks. moment obrotowy napędu | od 0,3 Nm |
| Maks. prędkość obrotowa napędu | od 240 1/min |
| Materiał obudowy | Stop aluminium, anodowany |
| Materiał pokrywy | PA |
| Napięcie nominalne DC | od 24 V |
| Podłączenie elektryczne 1, technologia podłączenia | Schemat połączeń F1 |
| Podłączenie elektryczne 1, typ podłączenia | Wtyczka |
| Pozycja wyjściowa | Obrót: indeks enkodera |
| Pozycja zabudowy | Dowolna |
| Prąd znamionowy silnika | od 0,9 A |
| Przyłącza pneumatyczne | QS-4 |
| Siła chwytu na szczękę chwytającą | 5 - 35 N |
| Skok na szczękę chwytaka | od 5 mm |
| Sposób montażu | Z rowkiem typu jaskółczy ogon |
| Stopień ochrony | IP20 |
| Sygnalizacja położenia | Chwytanie: Rowek dla czujnika zbliżeniowego, Obrót: enkoder silnika |
| Temperatura otoczenia | 0 - 40 °C |
| Temperatura przechowywania | -20 - 70 °C |
| Typ silnika | Silnik skokowy |
| Uwaga dotycząca materiałów | Zgodne z RoHS, Zawierają substancje PWIS |
| Waga produktu | od 577 g |
| Wielkość | 40 |
| Względna wilgotność powietrza | 0 - 85 % |
| Zasada pomiaru czujnika położenia wirnika | Optyczny |
| Znak CE (patrz deklaracja zgodności) | Wg dyrektywy EU-EMV, Zgodnie z dyrektywą EU RoHS |
| Znak KC | KC-EMV |