Koszyk
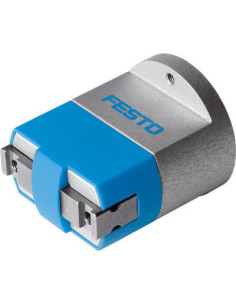
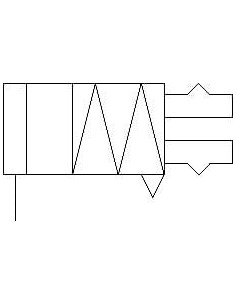
Obecnie brak na stanie
| Ciśnienie robocze | 2 - 8 bar |
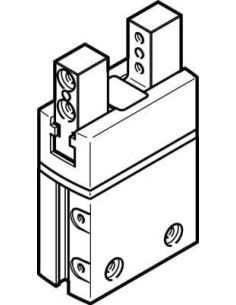
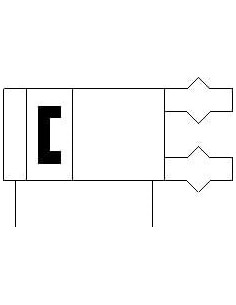
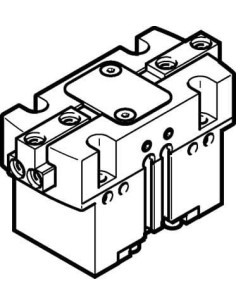
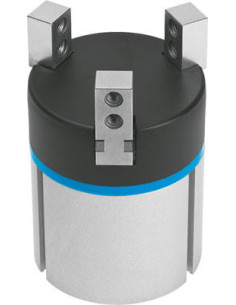
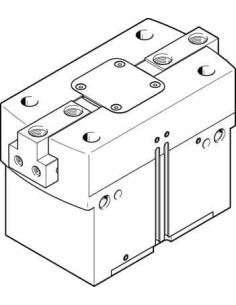
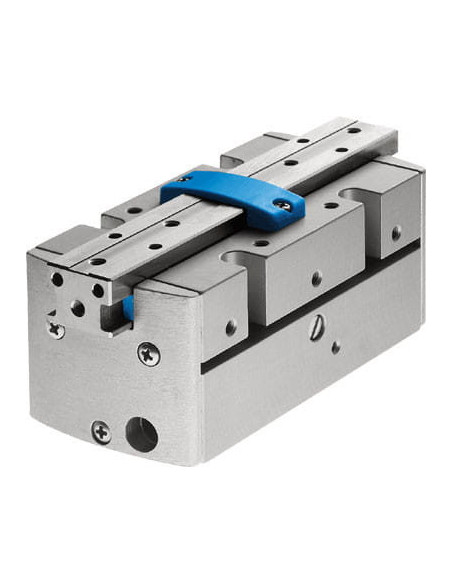
| Funkcja chwytaka | Równoległy |
| Gripping force per gripper jaw at 0.6 MPa (6 bar, 87 psi) closing | od 58 N |
| Gripping force per gripper jaw at 0.6 MPa (6 bar, 87 psi) opening | od 58 N |
| Klasa odporności na korozję CRC | 2 – Średnia odporność na korozję |
| Konstrukcja | Zębatka/Zębnik |
| Liczba szczęk chwytaka | od 2 |
| Maks. częstotliwość robocza chwytaka | od 4 Hz |
| Maks. dokładność zamienności | od 0,1 mm |
| Maks. masa na zewnętrzną szczękę chwytaka | od 100 g |
| Maks. moment na szczęce chwytaka Mx, statyczny | od 3 Nm |
| Maks. moment na szczęce chwytaka My, statyczny | od 3 Nm |
| Maks. moment na szczęce chwytaka Mz , statyczny | od 3 Nm |
| Maks. siła na szczęce chwytaka Fz, statyczna | od 70 N |
| Materiał obudowy | Stop aluminium, Twarde anodowanie |
| Materiał pokrywy | POM |
| Materiał szczęk chwytaka | Niklowanie, Stop aluminium |
| Medium robocze | Sprężone powietrze wg ISO8573-1:2010 [7:4:4] |
| Min. closing time at 0.6 MPa (6 bar, 87 psi) | od 40 ms |
| Min. opening time at 0.6 MPa (6 bar, 87 psi) | od 27 ms |
| Powtarzalność chwytaka | |
| Przyłącza pneumatyczne | M3 |
| Skok na szczękę chwytaka | od 2,5 mm |
| Sposób montażu | Przy pomocy gwintów wewnętrznych |
| Sygnalizacja położenia | Do czujnika Hall-a, Przy pomocy czujników indukcyjnych |
| Temperatura otoczenia | 5 - 60 °C |
| Total gripping force at 0.6 MPa (6 bar, 87 psi), closing | od 116 N |
| Total gripping force at 0.6 MPa (6 bar, 87 psi), opening | od 116 N |
| Tryb pracy | Dwustronnego działania |
| Uwaga dotycząca materiałów | Nie zawierają miedzi i PTFE |
| Uwagi odnośnie medium roboczego | Możliwa praca na powietrzu olejonym (po rozpoczęciu olejenia jest ono wymagane przy dalszej pracy) |
| Waga produktu | od 172 g |
| Wielkość | 12 |