Koszyk
Dostępny
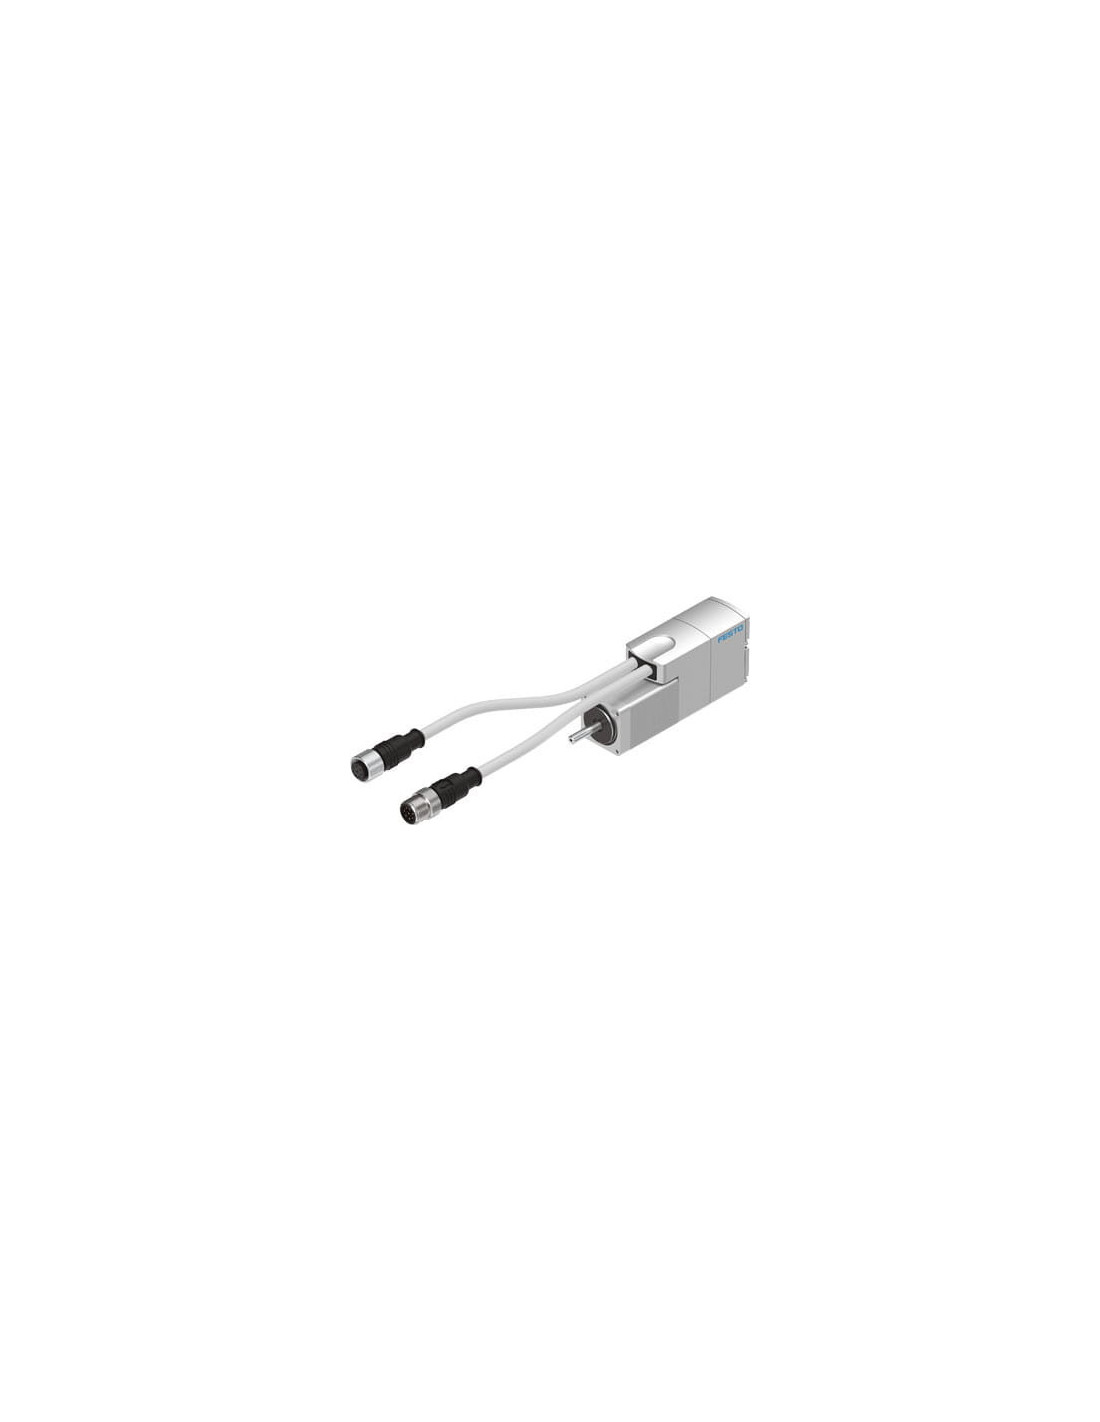
| Całkowity moment bezwładności członu napędzanego | od 0,025 kgcm2 |
| Czujnik położenia wirnika | Enkoder przyrostowy |
| Dopuszczalne obciążenie osiowe wałka | od 7 N |
| Dopuszczalne obciążenie promieniowe wałka | od 20 N |
| Dopuszczenie | RCM Mark, c UL us - Recognized (OL) |
| Indukcyjność uzwojenia fazy | od 1,4 mH |
| Interfejs czujnika położenia wirnika | RS422 TTL AB-channel + zero index |
| Kąt kroku przy pełnym kroku | od 1,8 deg |
| Klasa izolacji | B |
| Klasa odporności na korozję CRC | 1 – Niska odporność na korozję |
| Klasa pomiarowa wg EN 60034-1 | S1 |
| Klasa temperaturowa zgodnie z EN 60034-1 | B |
| Maks. liczba obrotów | od 6000 1/min |
| Masowy moment bezwładności hamulca | od 0,007 kgcm2 |
| Masowy moment bezwładności wirnika | od 0,018 kgcm2 |
| Moment trzymania hamulca | od 0,2 Nm |
| Moment trzymania silnika | od 0,09 Nm |
| Napięcie robocze DC hamulca | od 24 V |
| Napięcie stałe, faza | od 6 mVmin |
| Nominalne napięcie robocze DC | od 48 V |
| Oporność uzwojenia fazy | od 2,3 Ohm |
| Pobór mocy przez hamulec | od 8 W |
| Prąd znamionowy silnika | od 1,4 A |
| Stopień ochrony | IP65 |
| System przyłączy elektrycznych | Wtyczka |
| Temperatura otoczenia | -10 - 50 °C |
| Temperatura przechowywania | -20 - 70 °C |
| Tolerancja kąta kroku | ±5 % |
| Uwaga dotycząca materiałów | Zgodne z RoHS |
| Waga produktu | od 380 g |
| Względna wilgotność powietrza | 0 - 85 % |
| Zasada pomiaru czujnika położenia wirnika | Optyczny |
| Zgodność z normą | IEC 60034 |
| Znak CE (patrz deklaracja zgodności) | Wg dyrektywy EU-EMV |